
오분류, 낮은 SNR, 한계
어떤 클래스가 어떤 클래스로 바뀌고, 이 사례는 실제 시스템까지 얼마나 남았는가?
혼동 행렬과 오분류
전체 정확도는 평균일 뿐이고, 어떤 클래스가 어떤 클래스로 바뀌었는지는 혼동 행렬(confusion matrix)로 본다. 특히 aspect angle stress 조건에서는 walk/run/wave가 cos θ의 감소로 가까워져 분류 경계가 흔들리고, sit_down/fall/idle처럼 과도나 정지 성분이 섞인 클래스도 서로 영향을 준다.
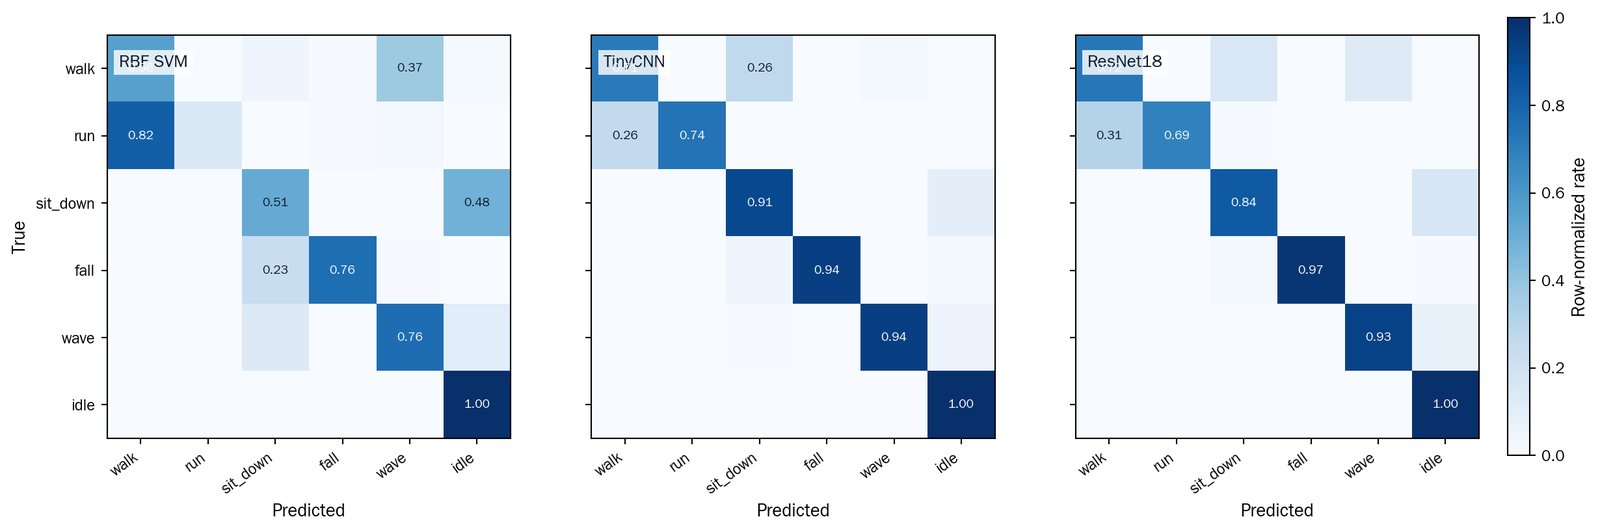
대각선이 진할수록 그 클래스를 잘 맞힌 것이다. RBF SVM은 walk↔run, sit_down↔idle처럼 모양이 이웃한 쌍에서 대각선 밖의 값이 크다. CNN은 같은 쌍에서 더 안정적이지만 완전하지는 않다.
전체 차이는 표에서 드러나지만, 어떤 샘플에서 차이가 나는지는 스펙트로그램 자체에서 보아야 한다. SVM이 틀리고 ResNet-18이 맞힌 샘플을 모으면 두 분류기가 입력의 어떤 단서를 쓰는지 비교할 수 있다.
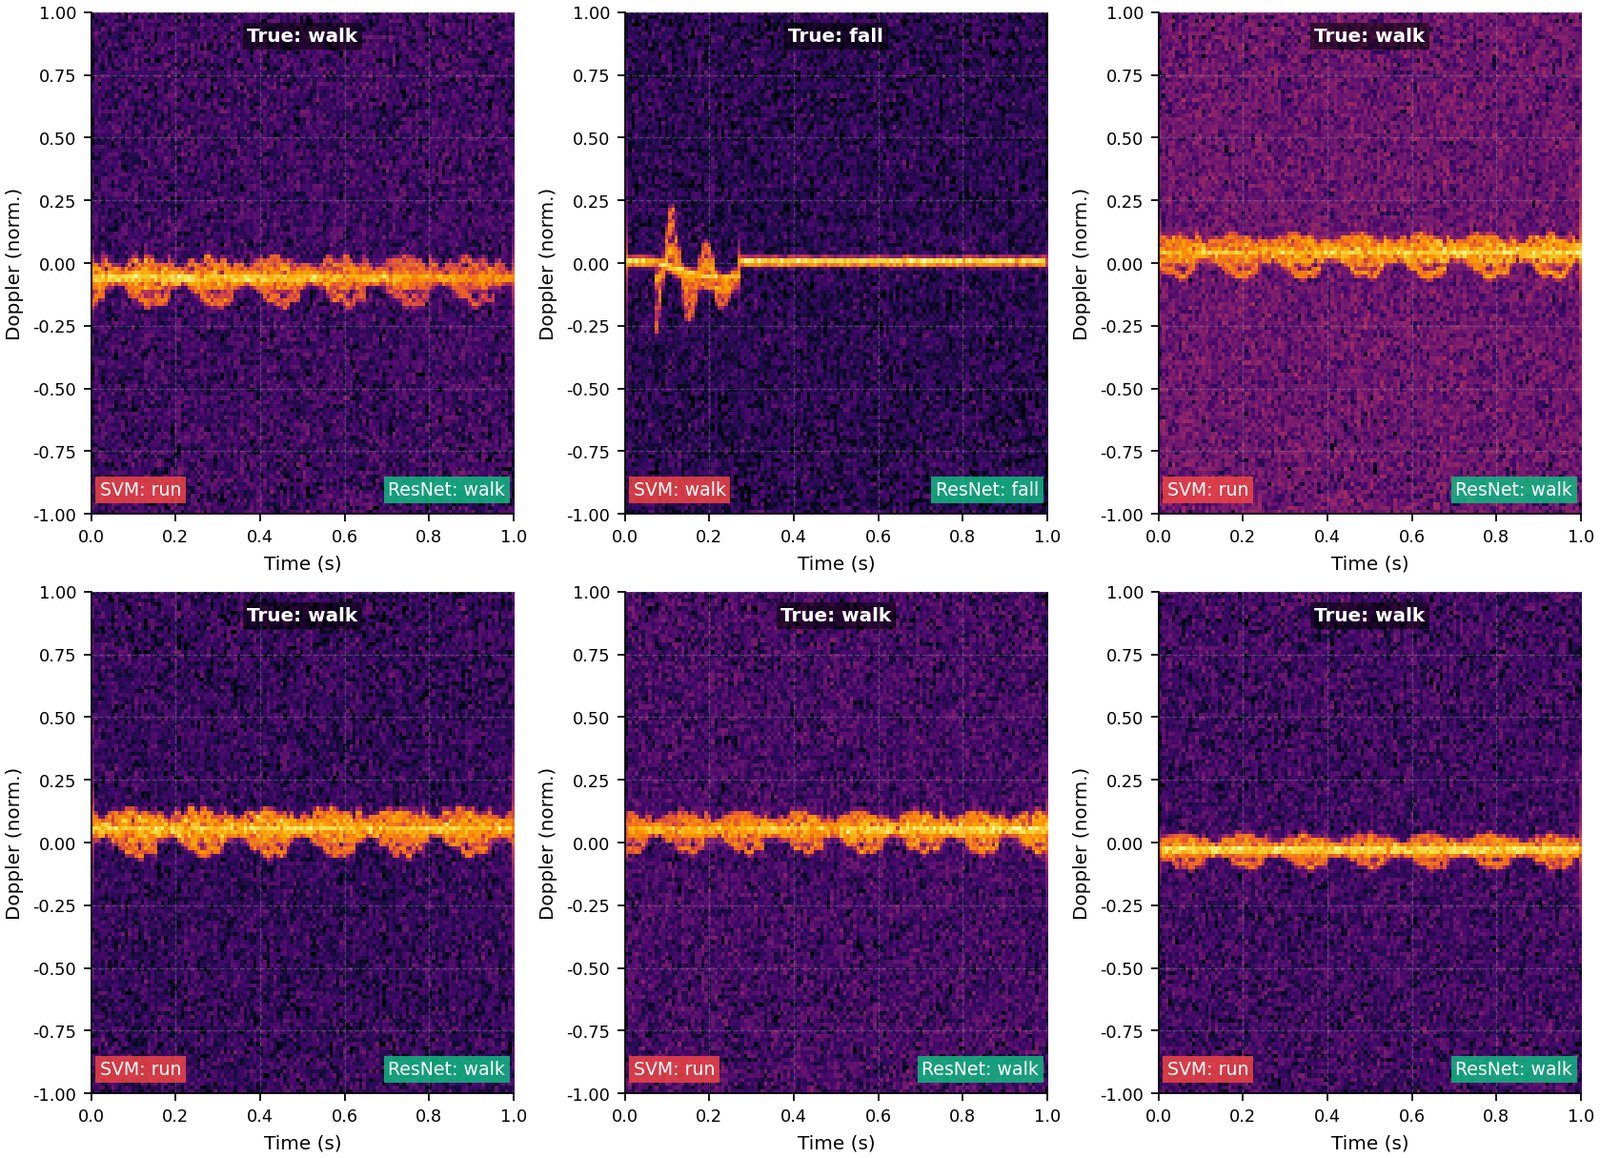
walk↔run 혼동은 Doppler 폭 차이가 아주 작은 경계 샘플에서 자주 일어난다. sit_down↔idle이나 sit_down↔fall 혼동은 과도의 위치와 잔향 무늬가 비슷할 때 생긴다. CNN은 공간 위치 정보를 함께 쓰므로 이런 경계 샘플을 더 자주 정답 쪽으로 분류한다.
낮은 SNR의 예와 모양의 변화
low-SNR stress는 스펙트로그램의 ridge를 흐리게 하고 배경 질감을 두드러지게 한다. 수작업 특징은 ridge 폭이나 평균 Doppler 같은 통계량을 그대로 입력으로 쓰므로, ridge가 잡음에 묻히면 특징 값 자체가 흔들려 분류가 무너진다. CNN은 스펙트로그램의 여러 자리에서 국소 무늬를 조합해 쓰므로, 일부 영역의 ridge가 약해져도 다른 영역의 단서를 쓸 수 있다.
특징 값이 흔들리는 과정은 walk 스펙트로그램 하나에 잡음을 더해 보면 보인다. 그림의 SNR 단추를 누르면 같은 walk 신호에 그 SNR의 잡음을 더한 스펙트로그램과, 그 스펙트로그램에서 잰 평균 Doppler와 Doppler 폭이 다시 계산된다.
SNR은 slow-time 샘플의 신호 전력과 잡음 전력의 비로, 데이터셋의 SNR 정의와 같다고 보지 않는다. 두 특징은 열마다 전 대역(±9.7 m/s)의 전력으로 가중한 vr의 평균과 표준편차를 열에 걸쳐 평균한 값이고, 점선은 잡음이 없을 때의 값이다.
잡음이 없으면 평균 Doppler는 몸통 속도인 1.20 m/s, Doppler 폭은 0.27 m/s이다. SNR이 0 dB이면 몸통 ridge는 아직 보이지만, 대역 전체에 퍼진 잡음이 가중 평균에 들어가 평균 Doppler는 0.64 m/s로 내려가고 Doppler 폭은 4.02 m/s로 커진다. 특징 값 하나하나가 ridge 대신 잡음을 재기 시작하는 것이다.
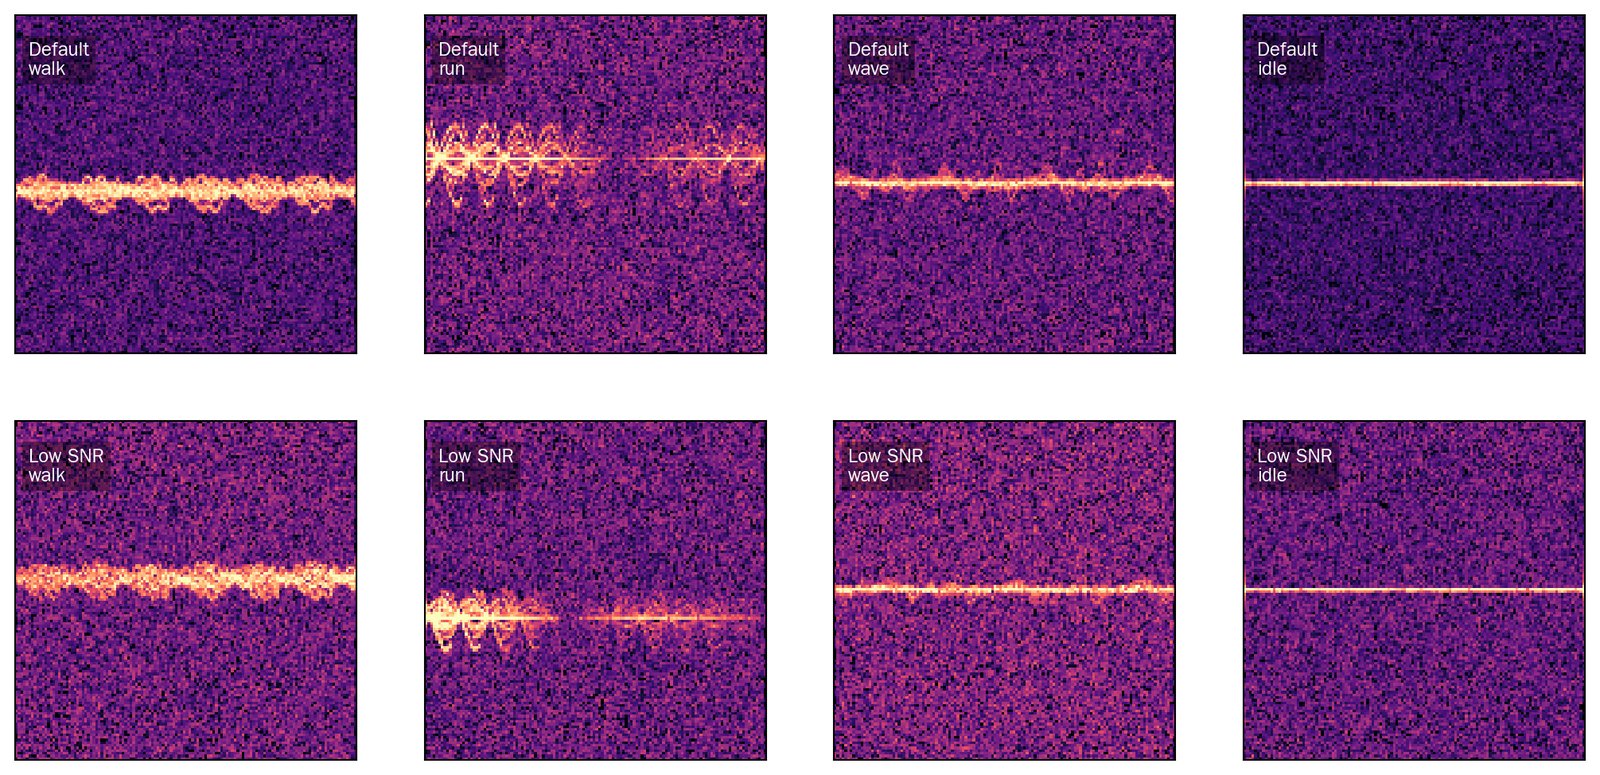
같은 클래스라도 low-SNR에서는 ridge의 대비가 낮아지고 배경 질감이 두드러져, 사람 눈으로도 클래스를 단번에 짚기 어렵다. 다만 움직임의 시간적 일관성이 남아 있으면 CNN은 그 일관성을 이용해 분류를 유지한다. 이 관찰은 시뮬레이션의 SNR 범위 안에서만 성립하며, 실제 레이다 잡음 모델에 그대로 옮겨 적용하지 않는다.
한계, 그리고 탐지 사례와의 연결
행동 인식 사례는 표적 거리를 안다고 가정한다. 실제 처리 흐름에서는 RD 맵 탐지 사례(20장)의 탐지기나 추적기가 먼저 표적의 자리를 찾아야 하므로, 두 사례는 한 시스템의 앞뒤 두 단계에 해당한다. 탐지 사례는 RD 맵에서 움직이는 표적을 찾고, 행동 인식 사례는 그 표적의 거리에서 뽑은 slow-time 신호로 활동을 분류한다.
이 사례는 알려진 표적 거리를 쓰므로 행동 인식 단계의 동작만 분명히 드러난다. 이후의 확장 실험은 다음을 다룬다.
- 거리 추정 오차의 영향: 표적 거리를 ±1 range bin 어긋나게 추정했을 때 스펙트로그램이 얼마나 흔들리는지 수치로 나타낸다.
- 추적 연관 오차: 표적이 여럿일 때 잘못된 궤적에 붙은 slow-time 신호가 어떻게 잡음 같은 스펙트로그램을 만드는지 확인한다.
- cross-subject 실측 검증: 시뮬레이션으로 학습한 모델이 실제 사람의 보행 데이터에서 얼마나 유지되는지 평가한다.