
분해능이 지도 품질로 번지는 길
거리 분해능, 각도 분해능, 윈도우(창 함수)는 지도의 셀과 잘못된 점유를 어떻게 바꾸는가?
거리 분해능과 각도 분해능
FMCW 레이다의 거리 분해능은 chirp 대역폭 가 정한다(7장).
예를 들어 GHz이면 m, 500 MHz이면 0.30 m이다. 지도 실험의 대역폭은 200 MHz이므로 거리 분해능은 약 0.75 m이고, 지도 격자는 이와 따로 128 × 128의 정사각 셀(0.3125 m)로 정한다.
균일 선형 배열(ULA)의 −3 dB 빔폭은 다음과 같다(10장).
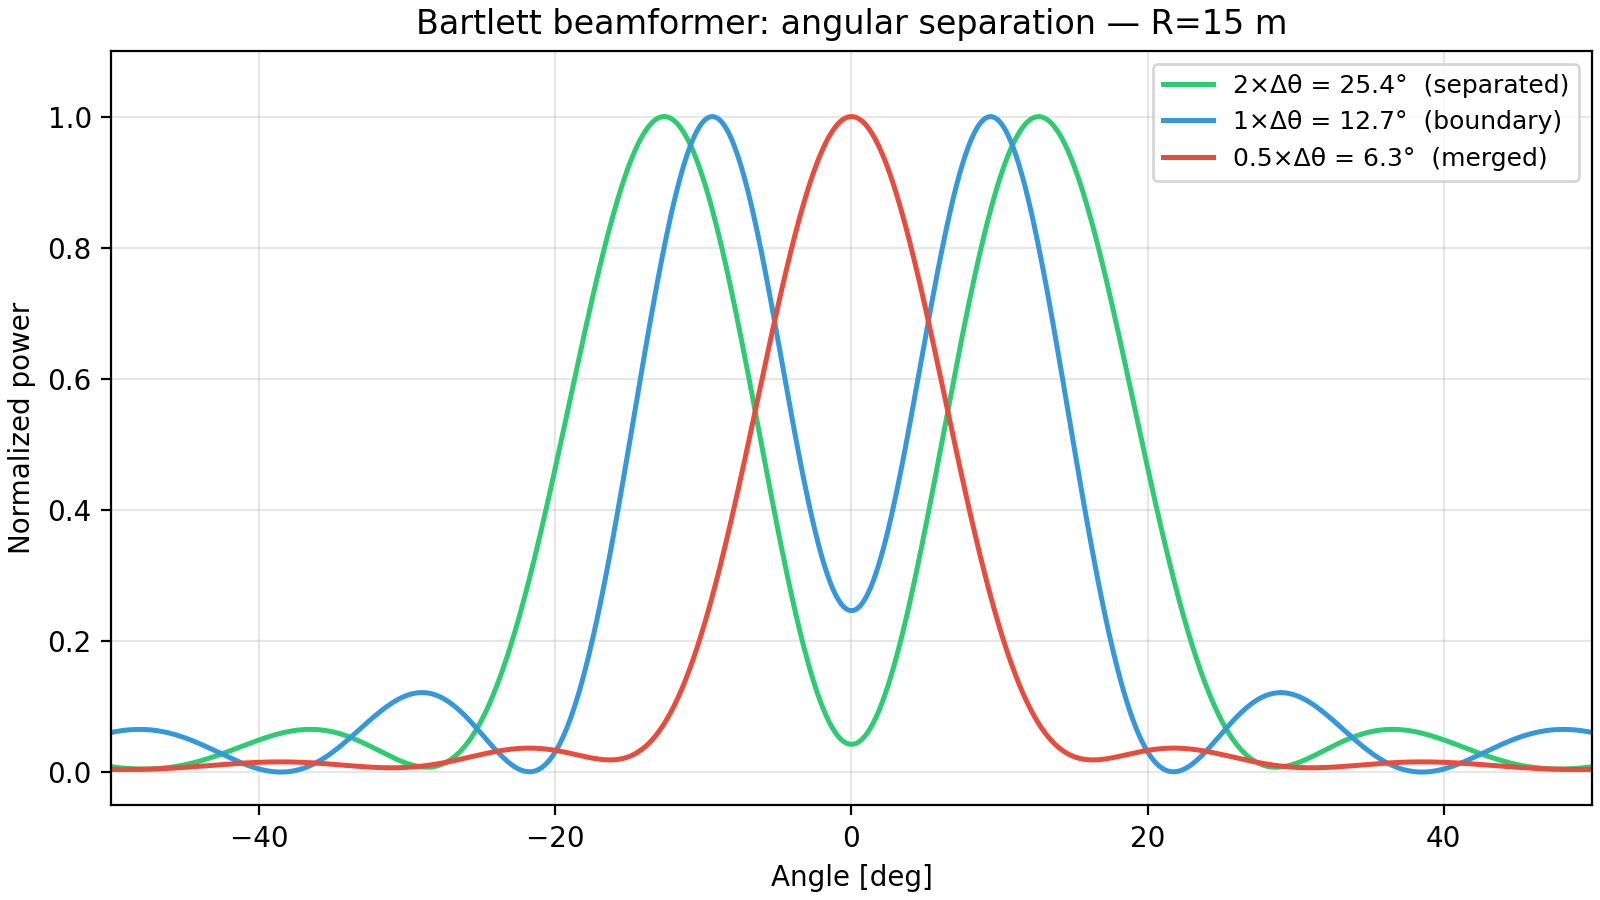
, , 정면(broadside)에서 이다. 각도 분해능이 나쁘면 점유 격자 지도의 cross-range(횡거리) 셀이 커진다.
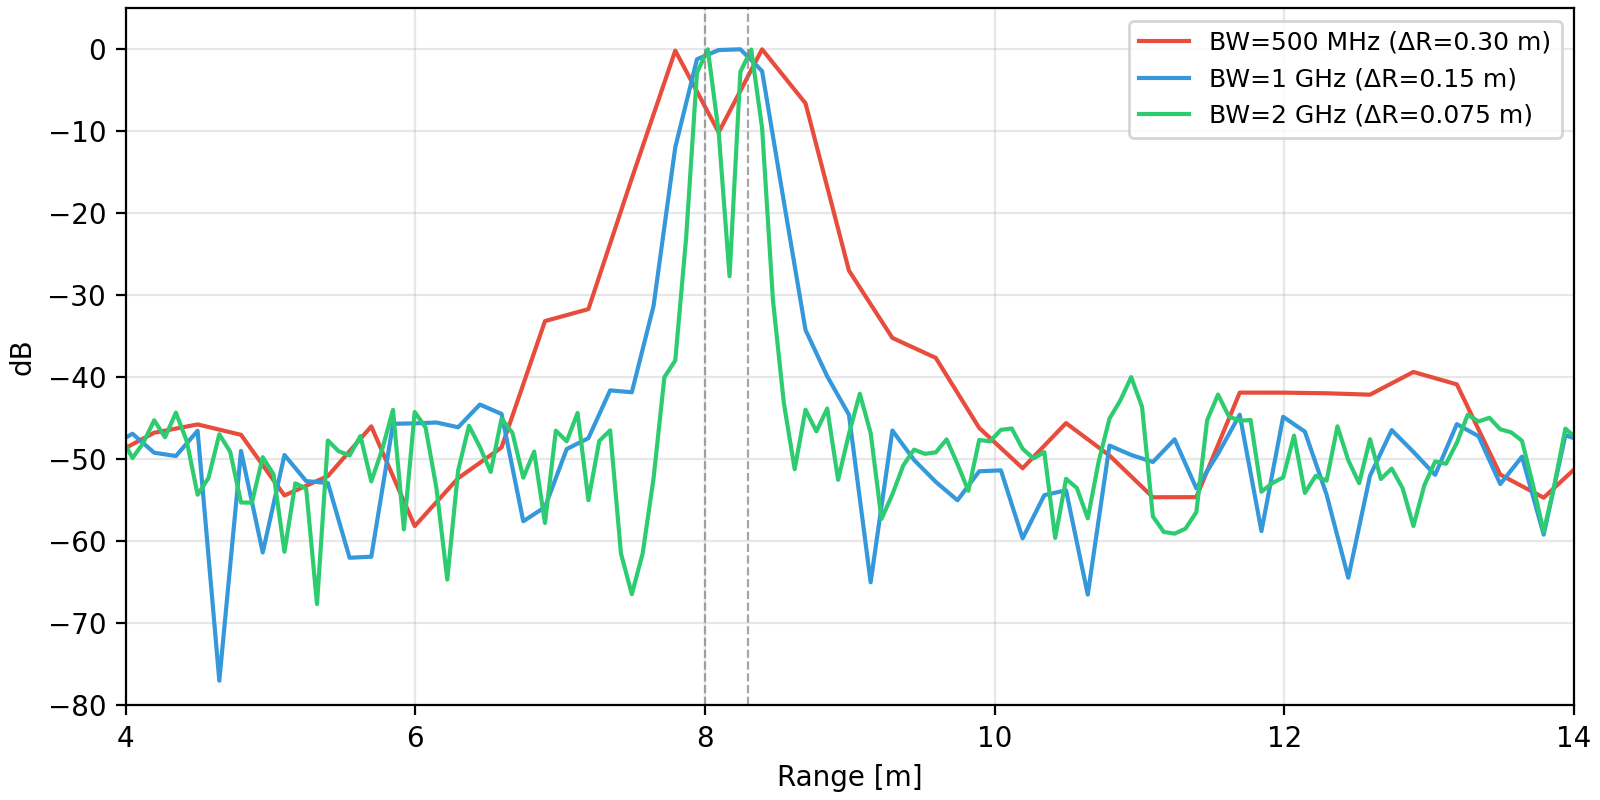
간격이 분해능과 같은 B = 500 MHz(ΔR = 0.30 m)에서는 골이 얕고 피크 자리가 두 표적에서 벗어난다. B = 1 GHz에서는 두 에코의 위상 관계 때문에 위가 평평한 피크 하나가 된다. 분해능 식은 첫 영점 간격을 줄 뿐이고, 두 표적이 실제로 갈리는지는 위상 관계에 따라 달라지기 때문이다(7장). B = 2 GHz(ΔR = 0.075 m)에서는 두 피크가 8.0 m와 8.3 m에 뚜렷이 갈린다.
거리 방향의 센서 footprint(관측 한 번이 덮는 영역) 폭은 지도 격자의 셀 크기와 다르며 이다. 거리 에서 cross-range 센서 footprint 폭은 다음과 같다.
두 표적의 각도 간격 가 빔폭보다 작으면() 거리-각도 맵에서 덩어리 하나로 보이고, 점유 격자 지도에서는 한 셀에 합쳐진다.
윈도우와 제로 패딩이 하는 일
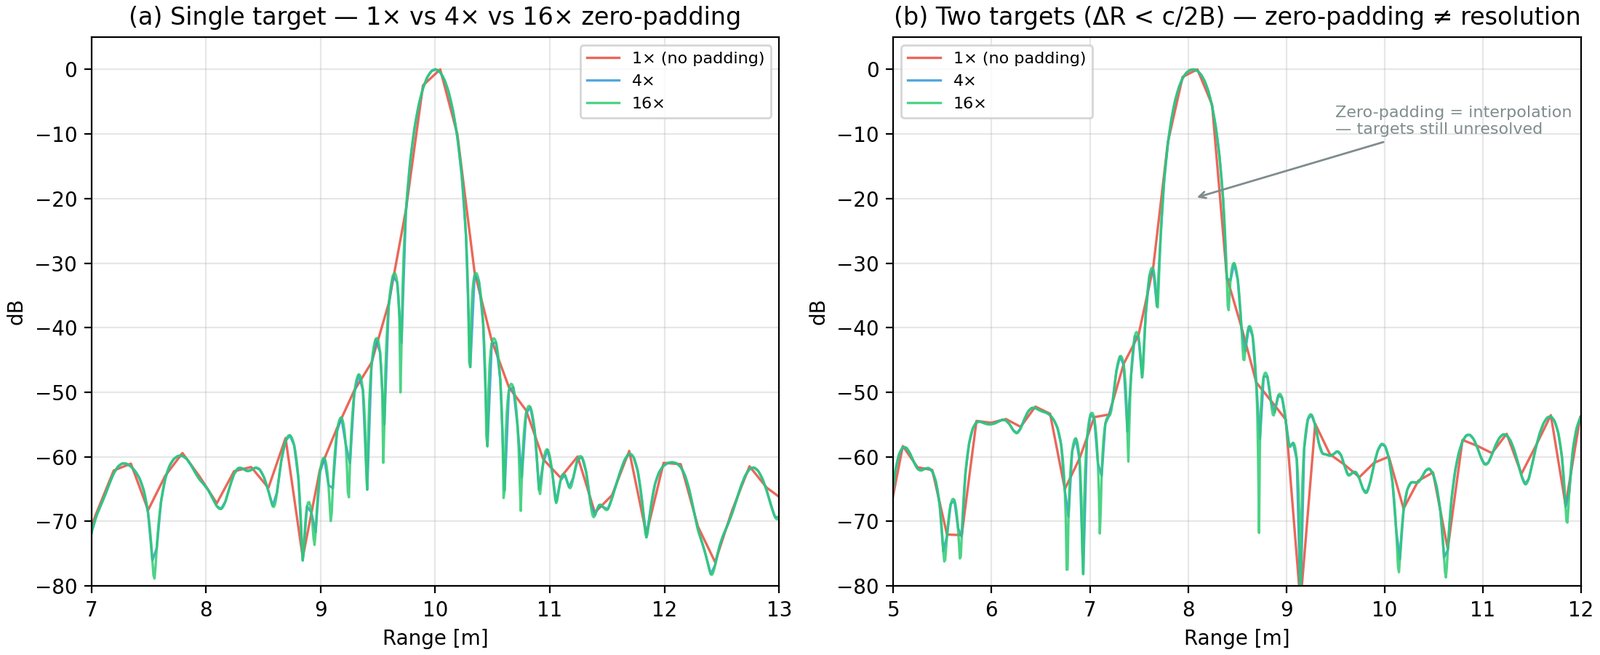
거리 분해능은 결국 대역폭이 정한다. 제로 패딩은 분해능을 바꾸지 못하고 화면의 보간을 매끄럽게 할 뿐이다. 윈도우는 사이드로브 수준을 낮추는 대신 메인로브를 넓히므로, 가까운 두 표적은 조금 더 가르기 어려워진다(8장). 대표적인 사이드로브 수준은 다음과 같다.
제로 패딩이 분해능을 바꾸지 못한다는 것은 표적 하나와 표적 둘의 프로파일을 패딩 배율만 바꾸어 견주면 보인다.
사이드로브가 높으면 그 자리가 잘못된 점유 셀이 된다. 과정은 빔 하나를 따라가 보면 보인다. 메인로브와 사이드로브가 지도 셀(0.3125 m)보다 넓게 갈리도록, 아래 그림은 이 사례의 200 MHz 대신 대역폭 1 GHz(거리 분해능 0.15 m)로 그렸다. 그림에서 ▶를 누를 때마다 윈도우를 씌운 거리 프로파일에 점유 임계값이 그어지고, 그 빔을 따라 놓인 지도 셀이 임계값을 넘었는지에 따라 채워진다. 윈도우 단추를 바꾸면 프로파일과 셀이 함께 다시 계산된다.
대역폭 1 GHz(ΔR = 0.15 m)의 빔 하나에 10 m의 벽(강한 반사)과 12.5 m의 물체(15 dB 약함)를 두고, 점유 임계값은 피크 대비 −25 dB로 했다. ②의 초록 셀은 표적이 든 셀, 붉은 셀은 그 밖에 임계값을 넘은 셀이다.
사각 윈도우는 사이드로브가 −13.3 dB로 높아, 벽 둘레의 사이드로브 치마가 −25 dB 임계값을 넘는다. 그 결과 셀 8개가 점유되고, 표적이 든 셀 2개 밖의 6개가 잘못된 점유이다. Hann(−31.5 dB)과 Hamming(−42.7 dB)은 치마가 임계값 아래로 내려가 점유 셀이 4개로 준다. 남은 2개는 넓어진 메인로브가 이웃 셀에 걸친 것이다. Blackman(−58.1 dB)은 사이드로브가 가장 낮지만 메인로브가 더 넓어 점유 셀이 5개이다. 점유 격자 지도의 이진화 임계값을 낮출수록 사이드로브 치마가 넘는 셀이 늘어나므로, Hann이나 사이드로브가 그보다 낮은 윈도우를 권한다.