
REMI Lab강의 노트

Radar Signal Processing R22

22장 사례: 레이다 기반 지도 작성

지도 좌표계와 테스트 장면

탐지를 어떤 좌표계의 지도에 올리고, 어떤 장면에서 평가하는가?

지도 좌표계와 자차 운동의 가정

BEV 지도는 자차(ego)와 함께 움직이지 않는 세계 좌표계(world frame)에 고정한다. 매 프레임의 극좌표 관측 (r,θ)(r, \theta)는 자차의 자세 (xs,ys,ψ)(x_s, y_s, \psi)를 거쳐 세계 좌표 (xg,yg)(x_g, y_g)로 바뀐다.

[xgyg]=[xsys]+r[cos⁡(θ+ψ)sin⁡(θ+ψ)]\begin{bmatrix} x_g \\ y_g \end{bmatrix} = \begin{bmatrix} x_s \\ y_s \end{bmatrix} + r \begin{bmatrix} \cos(\theta + \psi) \\ \sin(\theta + \psi) \end{bmatrix}

기본 실험은 자차 운동에 오차가 없다고 가정한다. 오도메트리(odometry)가 완벽하다는 가정 위에서 도래각 알고리즘만 비교하면, 지도 품질의 차이를 오도메트리 오차와 섞지 않고 도래각의 차이로 돌릴 수 있다. 자차 운동의 오차는 따로 정답 도래각과 정답 거리를 고정하고 자세만 흔드는 부록 실험에서 다룬다.

도시 교차로 장면

이 사례는 도시 교차로 장면에서 평가한다. 자차는 오른쪽 차로(x = 1.75 m)를 따라 북쪽으로 달리며, 교차로에 들어서기 직전부터 지난 뒤까지를 관측한다. 장면에는 도로 경계, 주차한 차량, 교차로 가장자리의 건물 벽, 가로지르는 차량이 함께 있어 가시성, 가림, 움직이는 물체의 효과가 한 시퀀스에 모두 담긴다.
도시 교차로 장면의 개요
도시 교차로 장면(축 단위 m). 자차는 x = 1.75 m 차로를 따라 북쪽으로 달리고, 레이다 시야 안의 빗금 영역은 건물과 주차 차량에 가려 갱신하지 않는다.
도시 장면 한 프레임과 그 FMCW 큐브의 단면: range-Doppler, 거리-각도, Doppler-각도
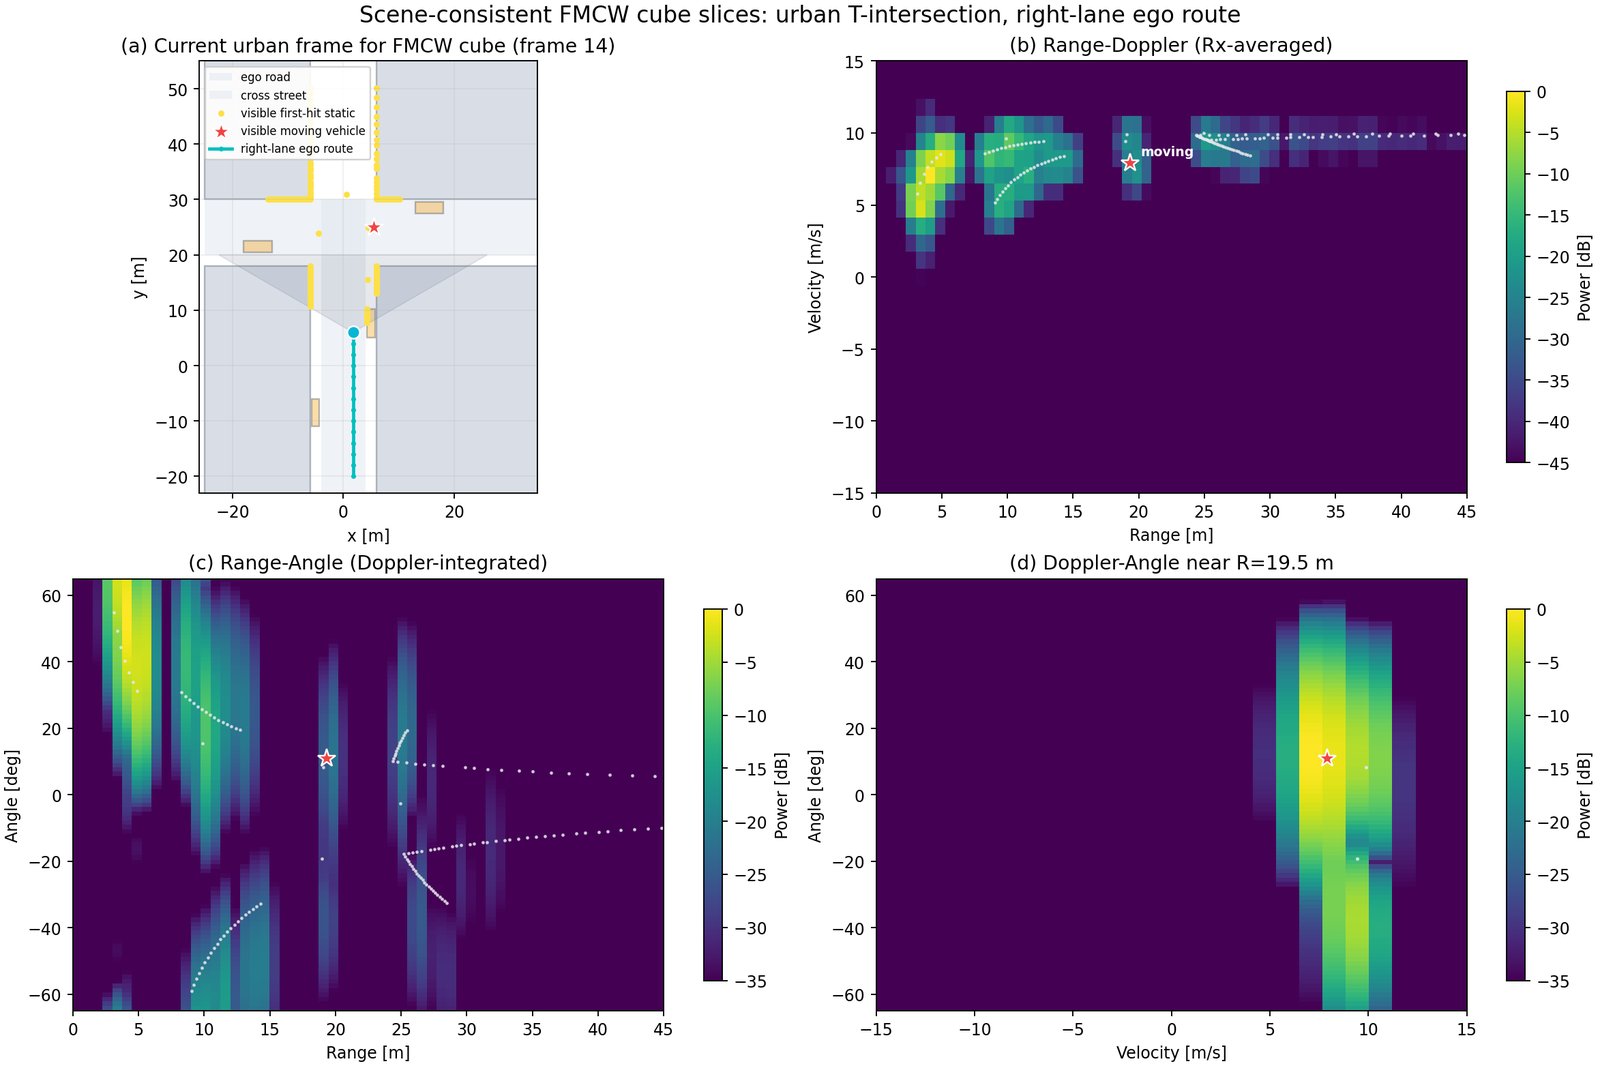
(a)는 도시 장면의 한 프레임이고, 그 프레임의 FMCW 큐브를 (b) range-Doppler, (c) 거리-각도, (d) Doppler-각도의 세 축 조합으로 자른 2차원 단면이 이어진다. 흰 점은 정지 환경의 예측 위치, 별은 가로지르는 차량이다.

자차가 움직이므로 정지 환경은 0이 아니라 시선 속도(radial velocity) vr=vegocos⁡θv_r=v_\text{ego}\cos\theta를 따라 양의 속도에 놓이고, 그림의 흰 점이 그 예측이다. 가로지르는 차량은 속도만 보면 정지 환경의 띠 안에 있으므로, 각도와 함께 이 예측과 견주어야 갈린다.