
각도 정확도와 지도 비교
세 추정기는 각도로는 얼마나 다르고, 그 차이는 지도에서 어떻게 보이는가?
도래각 자체의 정확도
각도 FFT, 단일 스냅숏 MUSIC, RadarCubeDoANet의 도래각 MAE와 2° 이내 정확도를 같은 선택 벡터 평가에서 비교한다(결과 요약).
| 추정기 | 도래각 MAE | 2° 이내 비율 | point-grid IoU | 평균 점 오차 |
|---|---|---|---|---|
| MUSIC | 0.346° | 0.999 | 0.517 | 0.104 m |
| RadarCubeDoANet | 0.434° | 0.992 | 0.525 | 0.126 m |
| 거친 native 각도 FFT | 3.888° | 0.266 | 0.225 | 1.097 m |
거친 native 각도 FFT는 도래각 MAE가 3.888°, 2° 이내 정확도가 0.266으로 MUSIC(0.346°, 0.999)과 RadarCubeDoANet(0.434°, 0.992)보다 나쁘다. MUSIC은 평균 점 오차도 0.104 m로 RadarCubeDoANet의 0.126 m보다 작다. RadarCubeDoANet은 point-grid IoU(intersection over union, 두 지도의 점유 셀이 겹친 비율)가 0.525로 MUSIC의 0.517보다 높다. 다만 격자 지표는 격자 정렬에 민감하므로, 이 차이를 RadarCubeDoANet의 각도 정확도가 낫다는 뜻으로 해석하지 않는다.
이 평가는 시뮬레이터가 주는 정확한 거리와 오차 없는 자기 위치를 쓰고, 표적마다 따로 얻은 안테나 벡터로 각도를 추정한다. 따라서 이 결과는 같은 RD 셀에 겹친 여러 표적을 가르는 능력을 보여 주지 않는다.
지도 수준의 비교
어느 알고리즘이 더 정확한지는 각도 지표만으로도 답할 수 있다. 그러나 그 차이가 운용 환경에서 실제로 뜻이 있는지 보려면 지도 지표가 필요하다. 세 도래각 결과를 같은 자차 궤적에서 세계 좌표계로 투영하면 두 종류의 지도가 생긴다.
- point cloud 맵: 모든 프레임의 탐지를 세계 좌표로 쌓은 점들의 집합이다. 점의 분포 자체가 환경의 윤곽을 보여 준다.
- 점유 격자 지도(Bayesian OGM): 역센서 모델과 log-odds 누적으로 셀마다 점유 확률을 낸다. 같은 탐지가 여러 프레임에서 되풀이 관측되면 그 셀의 확률이 단조롭게 오른다(마지막 절).
각도 오차가 지도의 벽이 되기까지는 벽 하나로 따라가 볼 수 있다. 그림에서 처음에는 첫 프레임의 탐지가 벽 위의 참 위치에서 만큼 옮겨진 자리에 찍히고, ▶를 누를 때마다 프레임 하나의 탐지가 log-odds로 격자에 더해진다. 각도 오차 단추는 표의 세 추정기의 도래각 MAE에 맞춘 오차 크기를 고르고, 편향 단추는 모든 탐지에 같은 각도를 더한다.
센서는 원점에서 +y를 보며 프레임마다 +y로 1 m씩 나아가고, 벽은 x = 5 m에 y 4–30 m로 놓았다(센서 2 m 앞부터 보임). 각도 오차는 평균 절대 오차가 표의 MAE와 같은 영평균 가우시안이라고 가정했고, 격자는 0.3125 m 셀로 그렸으며 x 축을 늘려 그렸다.
MUSIC 수준의 오차(σ = 0.43°)에서 첫 프레임의 횡 오차 는 rms로 가까운 벽(y 5–15 m)에서 0.11 m, 먼 벽(18–28 m)에서 0.19 m이다. 셀 하나(0.31 m)와 비슷하거나 작으므로 12프레임을 쌓아도 벽 폭은 0.43 m와 0.63 m에 머물고, 벽에서 벗어난 점유 셀은 0개와 1개이다. 거친 각도 FFT 수준(σ = 4.9°)에서는 횡 오차가 1.25 m와 2.18 m로 커져, 첫 프레임만으로 벽이 0.84 m와 1.64 m 폭으로 흩어진다. 프레임마다 오차가 새로 뽑히고 자차가 움직이므로 탐지는 같은 셀에 되풀이해 떨어지지 않는다. free 갱신은 이미 점유된 셀 앞에서 멈추므로 한 번 찍힌 점유가 지워지지 않고 쌓여, 12프레임 뒤 벽은 1.57 m와 3.54 m 폭으로 두꺼워지고 벽에서 벗어난 점유 셀이 48개와 122개 생긴다. 참 벽 자리는 가까운 쪽 행의 94 %, 먼 쪽 행의 59 %에 남는다. 편향 1°를 더하면 오차가 프레임마다 같은 쪽으로 쌓인다. MUSIC 수준에서 먼 벽의 점유 셀은 편향이 없을 때 평균 x = 5.05 m에 그려지지만, 편향 1°에서는 5.42 m로 바깥에 몰려 벽에서 벗어난 점유 셀 17개가 잘못된 벽을 이룬다.
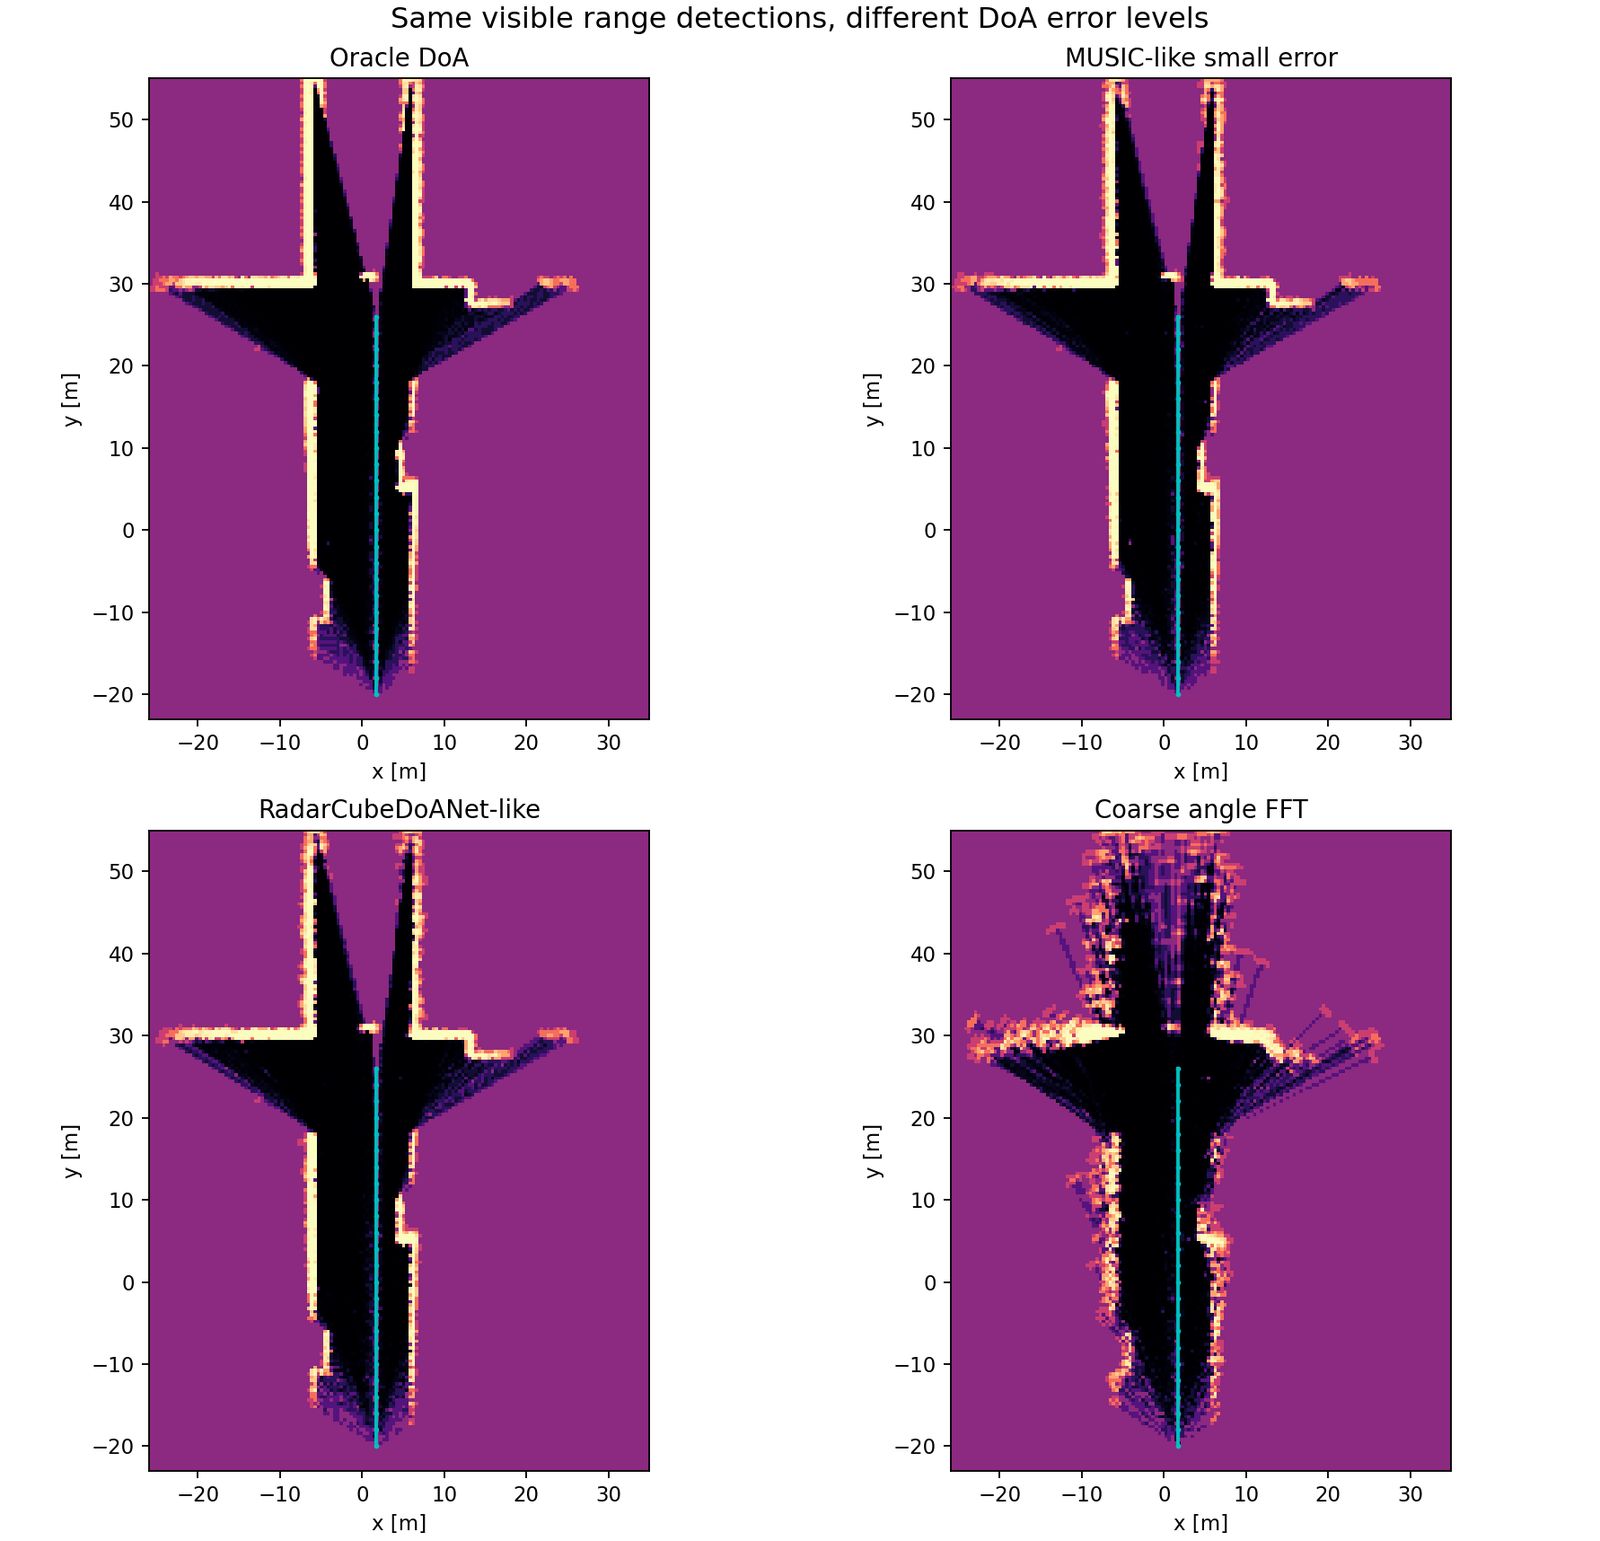
거친 native 각도 FFT는 각도 오차가 커서 횡방향 오차가 프레임마다 흩뿌려지므로, 벽이 두껍고 바깥에 잘못된 점유가 생긴다. point cloud 맵에서도 같은 까닭으로 벽이 두꺼워진다. 점유 격자 지도에서는 같은 셀이 여러 프레임에 되풀이 관측되면 확률이 올라 벽이 얇아지지만, 일관된 편향(bias)이 있는 알고리즘은 그 편향 자리에 점유가 몰려 잘못된 벽을 그린다.
각도 footprint와 격자 지표의 한계
횡방향 오차 는 거리에 따라 커진다. BEV 지도를 균일한 직교 격자로 평가하면, 같은 각도 오차라도 가까운 셀에서는 셀 안에 묶이고 먼 셀에서는 여러 셀에 걸친다. 그 결과 IoU 같은 격자 지표는 거리 분포에 민감해진다. 가까운 표적이 많은 장면에서는 알고리즘의 차이가 작아 보이고, 먼 표적이 많은 장면에서는 같은 알고리즘이 훨씬 나빠 보인다.
이 한계 때문에 이 사례는 IoU와 함께 탐지마다의 횡방향 오차 분포를 보고하고, point cloud 맵과 점유 격자 지도를 나란히 그려 격자 지표만으로 판단하지 않는다. 격자 자체를 극좌표(거리·각도) 기준으로 바꾸면 같은 각도 오차가 셀 단위로 일정해져 알고리즘 비교가 더 깨끗해진다.