
가시성과 가림
가려진 영역은 지도에서 어떻게 다루어야 하고, 탐지 하나는 지도의 확률로 어떻게 바뀌는가?
자차와 표적 사이에 다른 물체(건물 벽, 큰 차량)가 끼면 직접 경로(LOS, line of sight)가 막혀 그 표적은 관측되지 않는다. 이 사례는 ray casting(센서에서 방향마다 직선을 그어 처음 만나는 물체를 찾는 계산) 기반의 가시성 모델로 매 프레임 표적의 LOS 가시성을 정하고, 보이지 않는 표적은 점유 갱신에서 뺀다.
그래서 가려진 영역의 셀은 빈 셀로 두지 않고 unknown 셀로 두어야 한다. free 셀(비어 있다고 관측된 셀)과 unknown 셀을 나누지 않으면 후처리에서 가려진 영역이 거짓으로 free 셀이 되고, 안전 시스템이 위험한 판단을 내릴 수 있다.
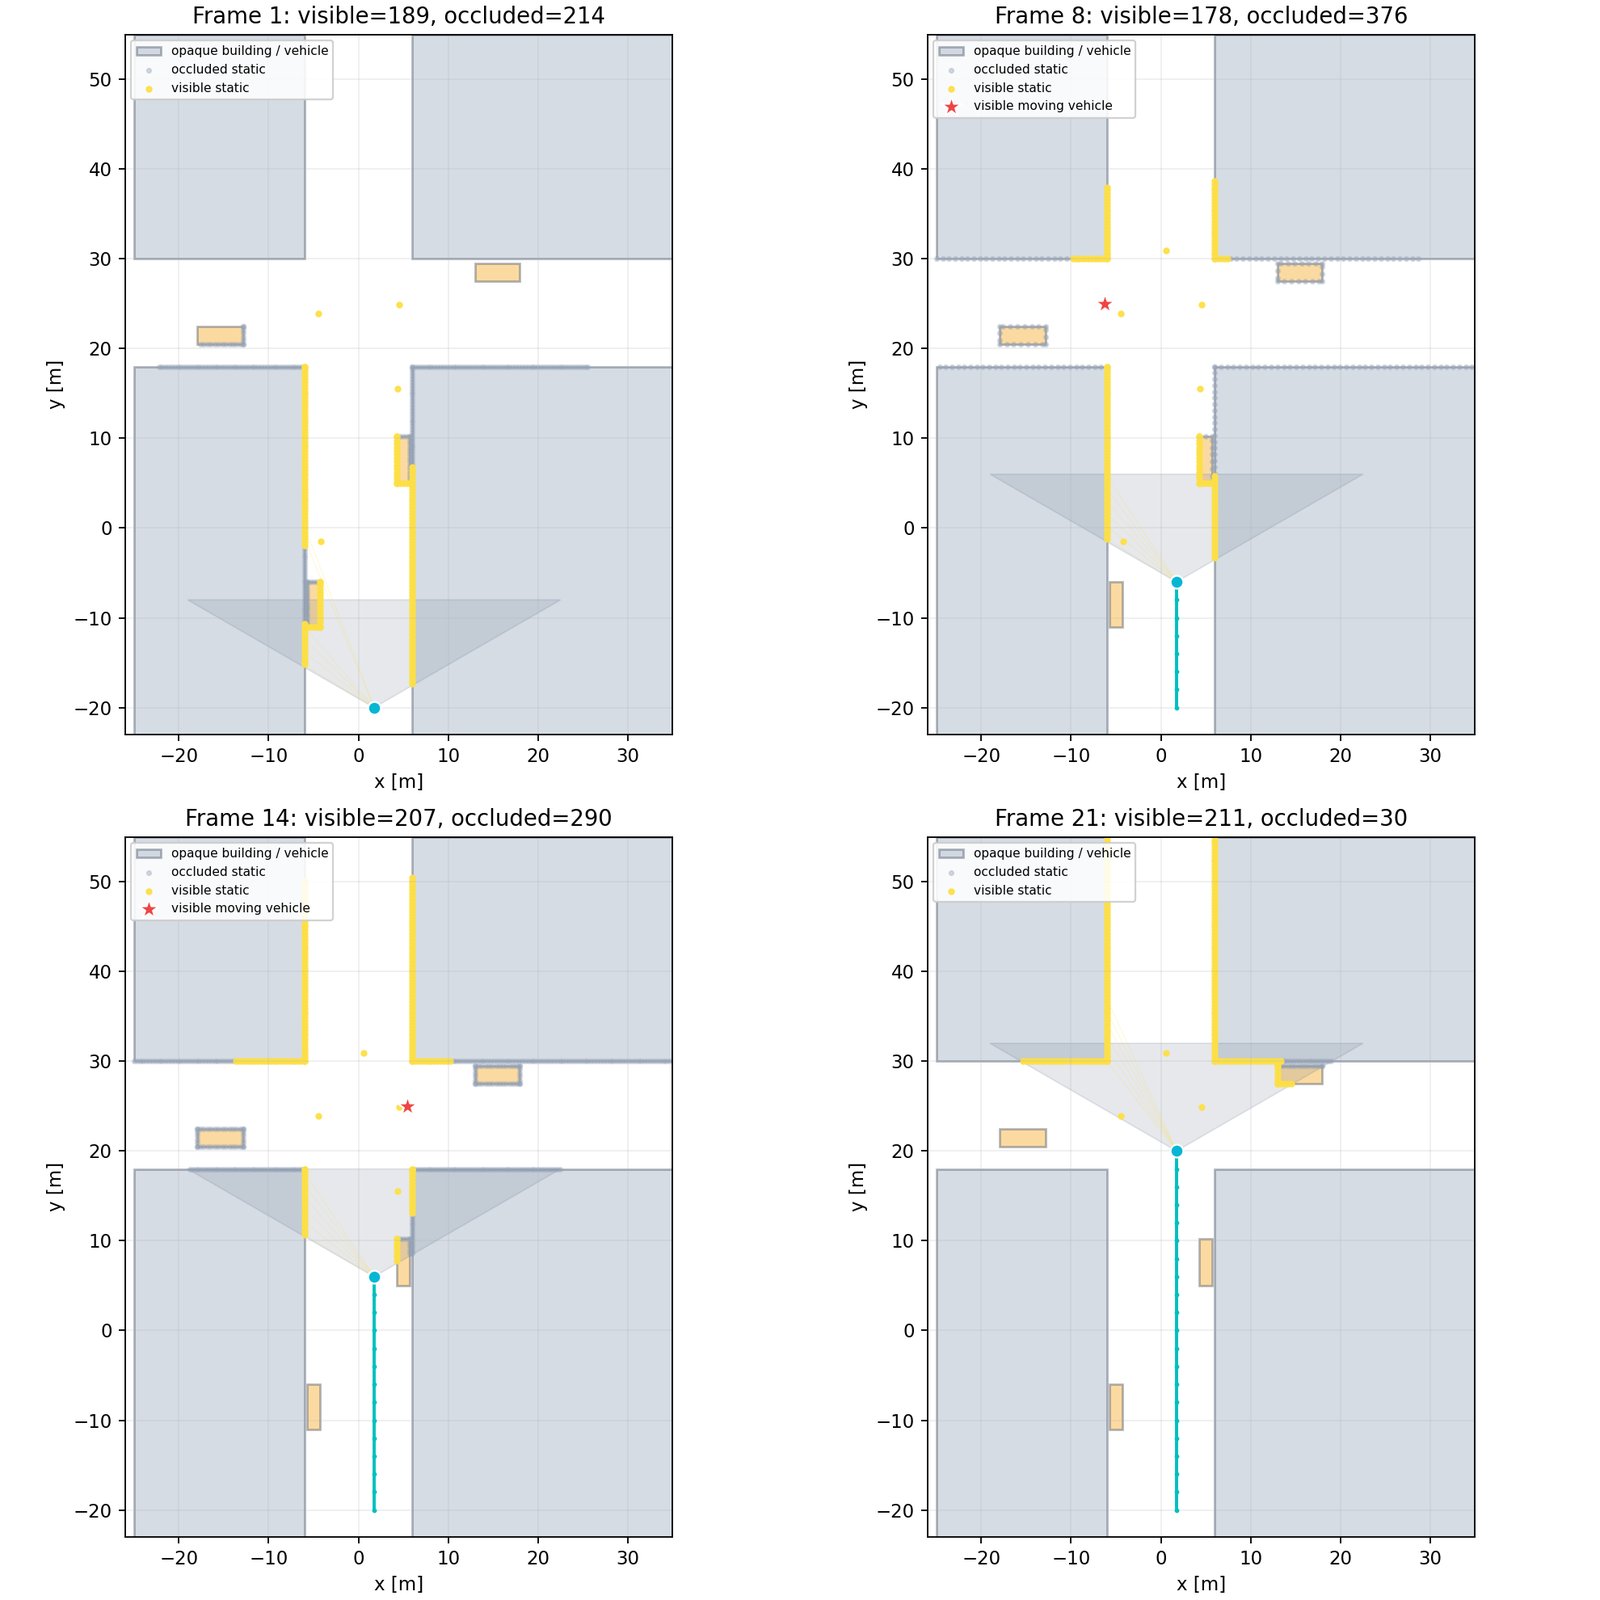
같은 건물 벽도 자차가 가까이 가면 더 많은 부분이 직접 LOS에 들어온다. 따라서 지도에 쌓이는 것은 오래 바라본 영역이 아니고 직접 LOS로 본 영역이며, ray casting 역센서 모델(마지막 절)은 이 구분을 계산에 넣는다.
역센서 모델은 한 프레임의 탐지 하나를 점유 확률 분포로 바꾸는 함수이다. 탐지 거리의 셀은 hit(log-odds 증가), 센서와 탐지 사이의 셀은 free(log-odds 감소)이고, 빔 밖과 탐지 뒤의 셀은 갱신하지 않는다. 마지막 절의 그림이 이 세 영역을 스캔마다 보인다. 여러 프레임에 걸친 누적은 마지막 절의 Bayesian log-odds 갱신이 맡는다.